左右旋转各15°的分段定位逻辑解析
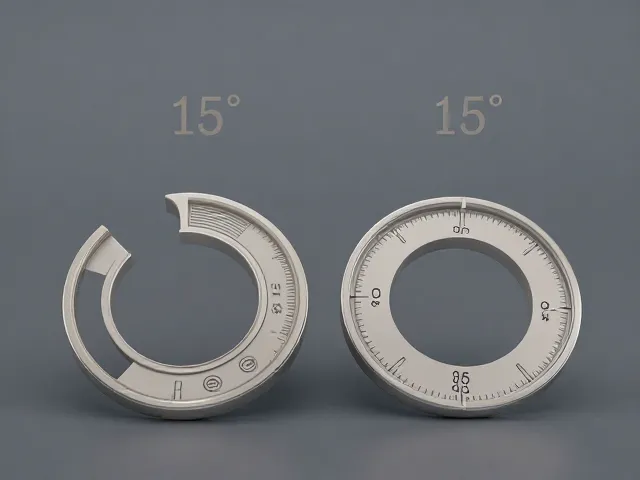
在精密机械或自动化设备的运动控制中,将整体旋转范围划分为左右各15°的分段定位,通常依赖于高精度的角度传感器与严密的运动算法。这种小角度、高精度的定位需求常见于光学镜头调焦、精密机械臂末端执行器或小型雷达转台等场景。实现这一目标的核心在于确定零位基准,即设备的初始水平或垂直参考线,以此为基础向左和向右分别设定±15°的硬限位或软限位。
分段定位的稳定性取决于驱动单元的分辨率与反馈机制。若使用步进电机配合编码器,系统需计算每一步距对应的角度值,确保在到达15°边界时能够精确停止而不发生过冲。对于连续旋转编码器,控制器需实时读取当前角度值,并在接近设定阈值时降低速度曲线,通过减速段平滑过渡至目标位置,从而减少机械冲击并提高重复定位精度。
外设干涉检测的关键维度与评估方法
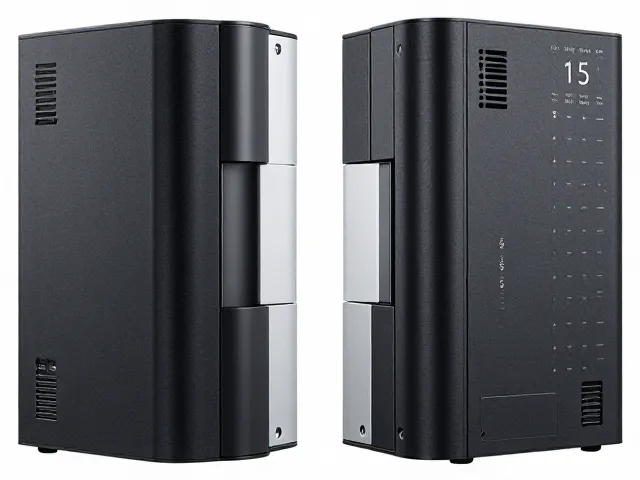
在进行旋转测试时,必须全面排查旋转路径上的物理空间占用情况,重点关注线缆、散热模组、相邻结构件以及外部连接设备的相对位置。干涉检测不仅仅是视觉上的观察,更涉及动态包络线的计算。需要建立设备的三维运动模型,模拟在-15°至+15°范围内,旋转部件边缘轨迹与周围固定或活动部件的最小间距,确保在任何姿态下均无接触或碰撞风险。
线缆管理是干涉检测中极易被忽视却至关重要的环节。随着旋转动作的发生,连接在旋转部件上的数据线、电源线会因离心力或重力产生形变。若预留长度不足或布线路径不合理,线缆可能在达到15°极限位置时被拉扯、缠绕甚至断裂。因此,需评估线缆在极限角度下的应力状态,必要时增加拖链或螺旋缠绕管等保护结构,以维持信号传输的稳定性并延长组件寿命。
机械结构对定位精度的影响分析
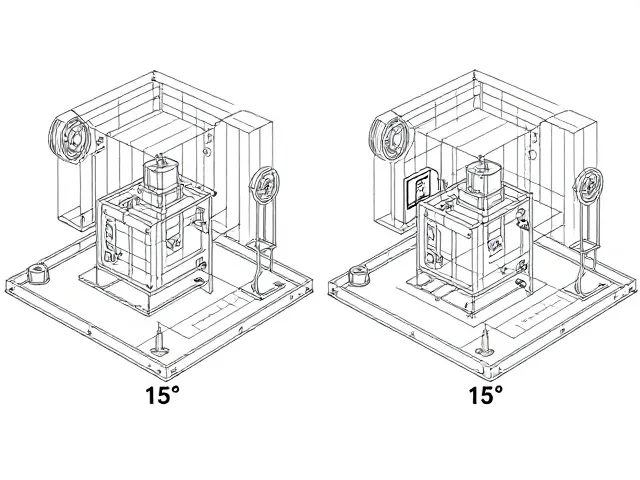
机械传动链中的间隙与刚性直接影响左右15°定位的准确性。齿轮啮合间隙、轴承游隙以及联轴器偏差会导致反向间隙误差,使得设备在从左向右切换至15°定位点时,实际位置与理论位置存在偏差。通过预紧力消除机械间隙,或采用谐波减速器等零间隙传动元件,可有效提升定位的一致性,确保正向与反向逼近15°位置时的重复精度符合设计要求。
此外,重力矩对旋转轴心的影响也不容忽视。当旋转部件重心偏离旋转中心时,左右15°范围内的不同角度下,重力产生的力矩大小和方向各异。若驱动系统未配备足够的保持力或动态补偿算法,设备可能在静止保持阶段出现微小漂移。通过优化配重平衡或引入闭环力矩控制,可抵消重力影响,使设备在15°极限位置能稳固保持,避免因负载变化导致的定位失效。