
高分画质下的视觉信息捕捉
在模拟驾驶的训练环境中,视觉反馈的精确度直接决定了驾驶员对车辆动态的感知效率。2K与4K分辨率下的高分辨率渲染技术,能够显著减少画面边缘的锯齿感,使道路标线、交通标志以及路面细节呈现出更清晰的轮廓。这种视觉上的提升并非仅停留在美学层面,而是为驾驶者提供了更丰富的环境数据。在高速行驶或复杂路况模拟中,清晰的视觉边缘有助于大脑更快地识别车道边界,减少因视觉模糊导致的反应延迟。
光影渲染技术的进步进一步增强了场景的真实感。通过全局光照和动态阴影的计算,车辆在不同时间段和天气条件下的受光情况得以还原。驾驶者在面对逆光、雨夜或隧道进出口等光线剧烈变化场景时,能够更准确地判断周围物体的距离和速度。这种基于真实物理光照的视觉体验,使得训练内容不再局限于单一的操作流程,而是涵盖了更广泛的环境适应能力,为应对现实道路中的突发视觉干扰提供了扎实的基础。
拟真物理引擎与操控反馈
高精度的物理引擎是构建拟真驾驶体验的核心支柱,它模拟了轮胎与路面之间的摩擦力、悬挂系统的阻尼以及空气动力学效应。在高分辨率显示下,车辆姿态的变化与物理反馈形成闭环,驾驶者能直观感受到加速、制动和转向时的车身动态。例如,在紧急避让或湿滑路面测试中,车辆轻微的侧倾或轮胎抓地力的细微变化,都会通过画面中车身的响应和操控件的反馈传递给用户。这种多维度的感官联动,有助于建立正确的肌肉记忆,提升对车辆极限状态的预判能力。
转向系统与油门踏板的线性响应经过精密校准,能够还原不同车型的动力特性。从家轿的平顺到性能车的跟脚,每一次输入指令后的车辆行为都严格遵循预设的物理模型。训练过程中,驾驶者需要不断调整手部力度和踩踏深度,以匹配车辆的实际响应曲线。这种对细微操控差异的感知训练,能够有效纠正现实中常见的过度转向或制动过猛等错误习惯,使驾驶动作更加细腻且符合车辆工程学逻辑,从而提升整体驾驶的平稳性与安全性。
场景构建与复杂路况模拟
高质量的3D场景构建技术能够复现多种复杂的道路环境,包括城市拥堵路段、高速公路匝道以及山区弯道。在这些高细节场景中,行人、非机动车以及其他车辆的行为逻辑经过严密算法设定,呈现出随机性与规律性的结合。驾驶者在训练中需处理加塞、鬼探头等常见且高风险的交通状况,这些场景的还原度直接影响了训练的有效性。高分辨率显示使得远处行人的动作轨迹和近处障碍物的相对位置更加明确,帮助驾驶者提前规划行驶路径,降低因误判引发的潜在风险。
多环境切换功能允许训练者在不同气象条件下进行专项练习。雨天路面的积水反光、雪地轮胎的打滑前兆以及雾天下的能见度衰减,这些细节在高分辨率下表现得尤为真切。驾驶者需要在低附着力路面或低能见度环境中,调整跟车距离和车速,逐步掌握不同气象条件下的驾驶要领。这种基于真实环境变量的适应性训练,填补了传统驾驶学习中对于特殊路况应对经验的空白,使驾驶者在面对非理想道路条件时,能保持更冷静的判断和更规范的操作。
数据反馈与驾驶行为修正
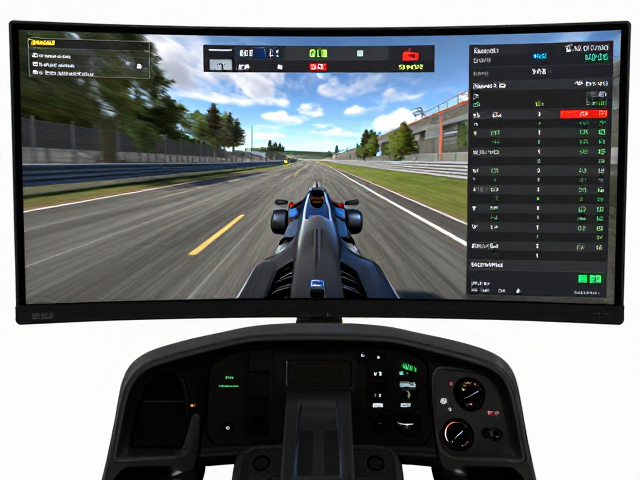
模拟系统通常配备详细的数据记录与分析模块,能够实时捕捉并存储驾驶过程中的关键参数。速度曲线、转向角度、制动力度以及横向加速度等数据会被生成可视化图表,供驾驶后复盘使用。通过对比标准操作模型与实际驾驶数据,驾驶者可以精准定位操作中的偏差。例如,在弯道中是否提前减速,转向是否平滑,以及制动是否线性,这些数据反馈为驾驶技术的改进提供了客观依据,避免了主观感觉带来的误差。
可视化复盘工具帮助驾驶者回顾关键驾驶片段,分析事故或违规行为的根本原因。系统会标记出口现危险的时刻,并展示当时的车辆状态和环境信息。这种基于数据的自我审视过程,能够强化驾驶者的安全意识,促使其在后续训练中主动优化操作策略。通过反复的数据验证与行为修正,驾驶者逐渐建立起标准化的驾驶习惯,减少因情绪波动或注意力分散导致的误操作,从而提升整体驾驶行为的规范性与可预测性。