机械转轴的物理边界与协作微调
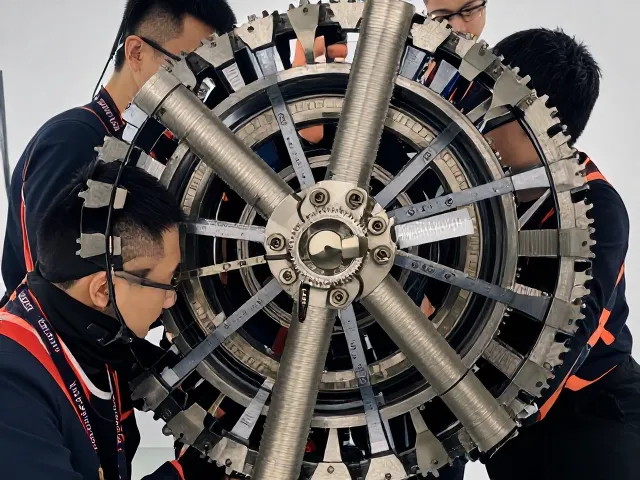
在精密机械结构中,左右旋转各15°的设定并非随意选取,而是基于齿轮啮合稳定性与轴承受力分析后的最优解。当团队共享一个需要频繁调整视角的三维模型或机械图纸时,15°的微小位移足以让隐藏的细节显露,却又不会因大幅转动导致参照系丢失。这种物理上的“微调”特性,直接映射到团队协作场景中:队友之间不需要进行全盘重构,只需在原有认知基础上进行小范围的视角偏移,即可达成信息的对齐。
机械转轴的刚性连接特性要求每一次转动都必须有明确的受力点和反馈。在团队沟通中,这意味着共享的内容必须具备高度的结构化和确定性。如果共享的文档或设计存在逻辑断层,就像转轴缺乏润滑或公差过大,微小的视角切换会导致整体结构的卡顿甚至断裂。因此,团队在建立共享机制时,必须像设计高精度转轴一样,确保每个节点的信息传递是顺滑且可预测的,避免模糊表述造成的认知摩擦。
队友视角的代入与认知对齐
队友视角的核心在于打破“上帝视角”的盲区,强制参与者进入具体的执行语境。当一个人从左侧15°观察问题时,他看到的是左侧支撑结构的应力分布;从右侧15°观察,则能发现右侧连接件的装配间隙。这种视角的切换,迫使团队成员放下自己的预设判断,去理解另一位成员在特定约束条件下做出的决策。这种基于物理视角的共情,比抽象的语言描述更能消除误解。
在实际的工程协作中,这种视角分享表现为对“限制条件”的共同确认。例如,在设计一款可旋转夹具时,设计师关注的是旋转半径,而装配工程师关注的是旋转过程中的干涉问题。通过模拟左右各15°的极端工况,团队能够迅速识别出血肉丰满的设计方案中的潜在风险。队友视角不是简单的换位思考,而是基于具体数据和操作场景的精准定位,确保每个人都在同一套物理规则下工作。
共享机制中的公差管理与容错
机械系统中的公差管理是保证装配顺利的关键,团队共享同样需要建立严密的“信息公差”。在左右旋转15°的视角切换中,如果共享的数据源存在微小偏差,可能会导致队友眼中的模型与实际物理模型出现错位。因此,团队必须建立标准化的数据接口和版本控制机制,确保每一次视角切换所依赖的基础数据是绝对一致的。这种对数据一致性的极致追求,是机械思维在软性协作中的直接应用。
容错机制体现在对“非15°偏差”的包容与修正。在实际操作中,队友可能会因为个人理解差异,对同一结构产生超过15°的视角偏离。高效的团队共享体系应当像高精度的万向节一样,允许一定范围的角度偏差,并通过实时反馈机制迅速校准方向。这种机制避免了因个别成员的视角固执而导致整个项目停滞,确保团队在动态变化中保持整体的稳定性与前进动力。