
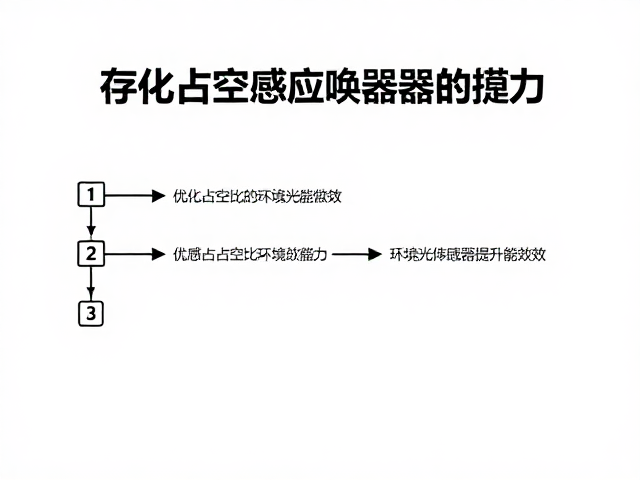
存在感应唤醒技术的底层逻辑与应用场景
存在感应技术通过集成高灵敏度传感器,能够实时捕捉微小的人体动作、红外热释电变化或毫米波雷达信号,从而实现对用户行踪的精准判断。与传统的定时或单一触发模式相比,这种技术能够在无人状态下彻底切断非必要供电,仅在检测到真实存在时激活设备核心功能。这种机制有效解决了传统传感器因误触发导致的能耗浪费,特别是在长时间无人互动的场景下,能够显著降低静态电流消耗。
在实际应用中,该技术常与环境光传感器形成协同效应,共同构建多维度的智能控制策略。环境光传感器负责捕捉周围光照强度的变化,而存在感应模块则确认是否有人员在场。两者数据经过底层算法融合后,设备不再单纯依赖光线明暗决定开关状态,而是结合“人是否在”与“光线是否适宜”两个变量进行综合决策。这种双重验证机制大幅提升了控制逻辑的鲁棒性,避免了因光线变化但无人使用而造成的无效唤醒。
占空比优化策略对能效的提升机制
占空比是指周期性信号中高电平持续时间与整个周期时间的比值,在存在感应系统中,优化占空比意味着调整传感器采样频率与休眠间隔。通过动态调整采样间隔,设备可以在用户静止或远离时降低采样频率,进入深度休眠状态;当检测到初步扰动时,迅速提高采样率以确认用户意图。这种动态调整机制使得平均功耗大幅降低,特别是在电池供电或低功耗场景下,能够延长设备续航时间。
具体的优化过程涉及严密的时序控制与状态机管理。当存在感应模块确认用户离开指定区域后,系统并非立即完全关闭,而是进入一个低占空比的探测模式,定期快速扫描以确认用户是否可能再次进入。若用户长时间未归,则进一步降低占空比至极限休眠状态。这种阶梯式的占空比如管理,既保证了响应的灵敏度,又最大限度地减少了能源消耗,使得整体能效曲线更加平滑且高效。
环境光传感器与存在感应的协同算法
环境光传感器在协同系统中扮演着场景定义者的角色,它提供的照度数据为存在感应提供了上下文信息。例如,在夜间低照度环境下,系统可能倾向于更高的存在感应灵敏度,以确保用户能即时感知灯光变化;而在白天高照度环境下,即使存在感应模块检测到轻微动作,若环境光已满足照明需求,系统也会抑制灯光开启。这种基于场景的抑制逻辑,避免了不必要的设备激活,进一步提升了能效表现。
算法层面,通过引入卡尔曼滤波或机器学习模型,系统能够对环境光数据与存在感应数据进行去噪与融合处理。环境光数据容易受到瞬时干扰(如阳光直射、阴影移动),而存在感应数据可能受到非生命体移动(如窗帘飘动、宠物经过)的影响。协同算法通过交叉验证,过滤掉单一传感器的误报。例如,当环境光传感器检测到光线突然变暗,但存在感应模块未检测到任何人员移动时,系统判定为自然光变化,不会触发照明或相关设备的唤醒,从而保持设备的低功耗待机状态。
技术落地中的关键参数与验证
在实际产品设计中,红外热释电传感器与毫米波雷达的选型直接影响存在感应的精度与功耗表现。红外传感器功耗极低,但存在探测盲区和受环境温度影响较大的特点;毫米波雷达具备微动探测能力,但功耗相对较高。因此,优化方案通常采用红外作为主唤醒源,毫米波作为辅助确认源,或者通过软件算法动态切换传感器模式。相关测试数据显示,经过占空比如优化与双传感器协同后,典型智能照明或安防设备的待机电流可从毫安级降至微安级,整体能耗降低比例可达30%至50%。
数据验证环节需建立严密的测试环境,模拟真实生活中的光照变化、人员移动轨迹、静止时长等场景。通过记录不同工况下的电流采样数据,计算平均功耗与唤醒响应时间。测试中需排除强电磁干扰、极端温度等异常因素,确保数据的可重复性与真实性。通过长期运行数据分析,验证占空比如优化策略在不同用户习惯下的稳定性,确保系统在提升能效的同时,不降低用户体验的即时性与准确性。