
机械结构刚性与俯仰轴阻尼匹配逻辑
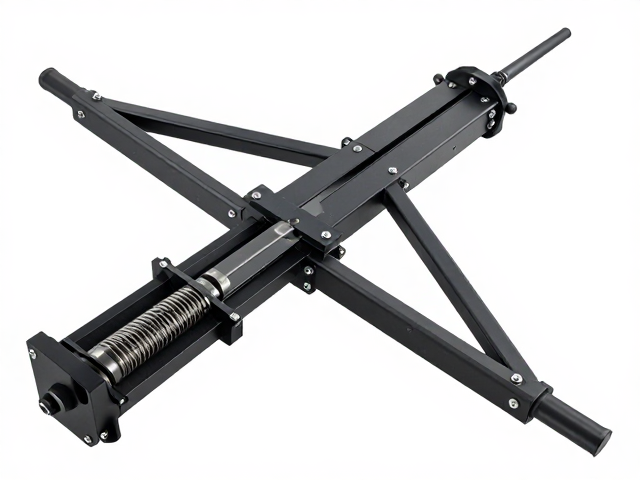
在0-45°大角度倾斜工况下,仰角5-10°的微小调节步长精度高度依赖于支撑结构的抗形变能力。当设备主体发生大角度倾斜时,重力分量会在俯仰关节出产生显著的偏载力矩,若机械连接处存在微米级间隙或配合公差过大,会导致静态平衡下的随机漂移。此时,高阻尼系数的液压或精密齿轮阻尼器能有效抑制低频振动,确保在设定角度下的瞬时锁定稳定性。
调节步长的实现通常通过微调螺杆或精密步进电机丝杆完成,其核心在于消除反向间隙(Backlash)。在倾斜状态下,负载方向的改变会加剧齿轮啮合面的受力不均,因此需采用双螺母消隙结构或预紧力设计的线性导轨。通过计算不同倾斜角度下的等效负载变化,优化阻尼器的阻尼系数与弹簧预紧力,使得在5-10°的微调范围内,机械阻力矩的变化率保持线性,从而提升位置控制的可重复性。
传感器数据滤波与角度解算算法优化
高精度角度解算需处理倾斜状态下加速度计与陀螺仪的数据耦合效应。当设备处于0-45°倾斜时,重力矢量在传感器轴线的投影发生变化,直接读取原始数据会产生显著的静态误差。通过引入卡尔曼滤波(Kalman Filter)或互补滤波算法,融合惯性测量单元(IMU)的多轴数据,可以分离出行加速干扰与旋转角速度,提取出真实的俯仰角基准。
针对5-10°的小步长调节,传感器分辨率需达到0.01°甚至更高,以应对量化噪声。在算法层面,需建立倾斜状态下的误差补偿模型,将倾斜角度作为变量输入至非线性补偿函数中。通过实时监测倾斜角变化对俯仰轴零位的影响,动态调整PID控制器的积分项,消除因倾斜导致的稳态误差。这种基于状态估计的数据处理方式,能确保在大幅度姿态改变后,微小角度调节依然具备高线性度。
热漂移补偿与环境扰动抑制
温度变化会引起机械材料的热胀冷缩,进而改变传动机构的几何参数,特别是在长时间运行下,电机发热与环境温度波动会叠加影响5-10°步长的准确性。在0-45°倾斜工况下,设备不同部位的热对流条件不同,可能导致局部温升不均,引发结构性扭曲。通过在关键传动部件附近布置高精度温度传感器,建立热变形与角度偏差的映射关系,可在控制回路中实时注入温度补偿值。
环境风载或外部振动是大角度倾斜下影响精度的另一大变量。当设备倾斜时,受风面积和力臂发生变化,外部扰动产生的力矩可能直接作用于俯仰轴。采用主动隔振平台或被动阻尼材料吸收高频振动,同时在控制算法中引入前馈控制,根据实时测量的倾斜角度预测扰动趋势,提前调整驱动信号以抵消干扰。这种机电协同的抑制策略,确保了在复杂环境扰动下,微小步长调节的稳定性与精度。