
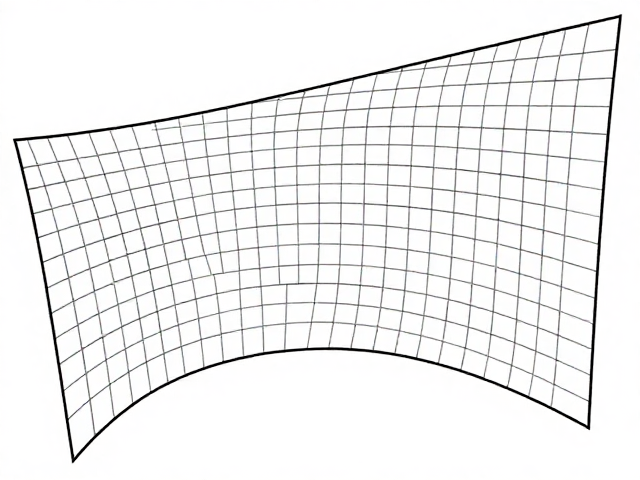
曲面屏幕几何畸变的物理成因与校正逻辑
曲面屏幕在显示平面图像时,由于玻璃面板的弧度特性,光线传播路径与像素阵列的空间映射关系会发生改变,导致原始图像边缘出现拉伸、压缩或扭曲现象。这种几何畸变并非简单的像素偏移,而是基于三维空间坐标到二维显示面的非线性投影结果。当用户视角发生变化或屏幕曲率半径(R值)不同时,畸变的程度和表现形式会产生显著差异,因此校正算法必须建立严密的数学模型来描述这一空间变换过程。
传统的平面校正算法无法直接适用于曲面场景,因为其假设的线性映射关系在曲面上失效。实际应用中,需要引入极坐标变换或三维网格映射技术,将屏幕表面的三维坐标解算为二维显示驱动信号。通过构建屏幕曲面的参数方程,算法能够精确计算每个像素点在曲面上的实际物理位置,进而反向推导出发光单元应有的驱动时序与强度,从而在视觉感知上还原出无畸变的几何形态。
曲率参数对校正精度的影响机制
曲率半径是决定校正算法复杂度和视觉效果的核心变量,通常以毫米或英寸为单位进行定义。在小曲率(高弯曲程度)场景中,屏幕边缘与中心的光路差异极大,像素间的间距在投影面上被显著压缩,算法需要处理高度的非线性失真,对插值算法的精度要求极高。相反,在大曲率(低弯曲程度,接近平面)场景中,畸变效应较弱,校正逻辑更接近于传统的平面修正,但在边缘区域仍需保留一定的几何补偿以消除肉眼可辨的形变。
不同曲率下,像素密度的物理分布也会导致“像素拥挤”或“稀疏”现象,进而引发摩尔纹或清晰度下降。高曲率屏幕边缘的像素点在水平方向上的物理间距变小,若驱动信号未做相应调整,会导致图像细节模糊。因此,校正系统需根据实时检测或预设的曲率参数,动态调整亚像素渲染策略,确保每个物理像素点都能承载正确的色彩与亮度信息,维持整体画面的锐度与一致性。
基于参考网格的畸变检测与标定
高精度的几何校正依赖于严密的标定流程,通常采用高对比度的黑白网格图案作为参考源进行数据采集。通过高精度相机或传感器捕捉屏幕显示的网格图像,算法提取网格交叉点的实际坐标,并与理论上的理想坐标进行比对,生成畸变误差分布图。这一过程能够量化屏幕不同区域的拉伸率,识别出色块不均或局部扭曲的异常点,为后续的参数优化提供数据支撑。
标定过程中,环境光干扰和相机镜头畸变可能引入额外误差,因此需采用暗室环境或差分成像技术消除背景噪声。同时,多视角采集有助于构建更完整的三维曲面模型,特别是在处理非对称曲面或异形屏时,单一视角的数据往往不足以覆盖整个显示区域。通过融合多组标定数据,算法能够拟合出更平滑的误差曲线,减少因采样点不足导致的校正过冲或欠调现象,提升整体校正的鲁棒性。
实时自适应校正算法的优化策略
静态校正参数难以应对屏幕老化、温度变化或机械应力导致的曲率微小变动,因此引入实时自适应机制成为提升用户体验的关键。通过内置的光学传感器或图像分析模块,系统可定期扫描屏幕显示内容,动态评估当前画面的几何畸变程度,并微调校正系数。这种动态平衡策略能够在长时间使用后维持画面的几何稳定性,避免因材料形变导致的视觉偏差。
为了降低计算负载,优化算法通常采用分块处理与预计算查找表(LUT)相结合的技术。将屏幕划分为若干逻辑区域,每个区域根据其曲率特征预存校正参数,运行时仅需根据当前视角或场景快速检索并应用相应参数。此外,利用硬件加速单元执行矩阵运算,可显著减少校正过程中的延迟,确保视频播放或游戏场景下的帧率稳定,实现高刷新率下的无感知几何校正。